一文看懂机器人灵巧手:技术原、难点与产业
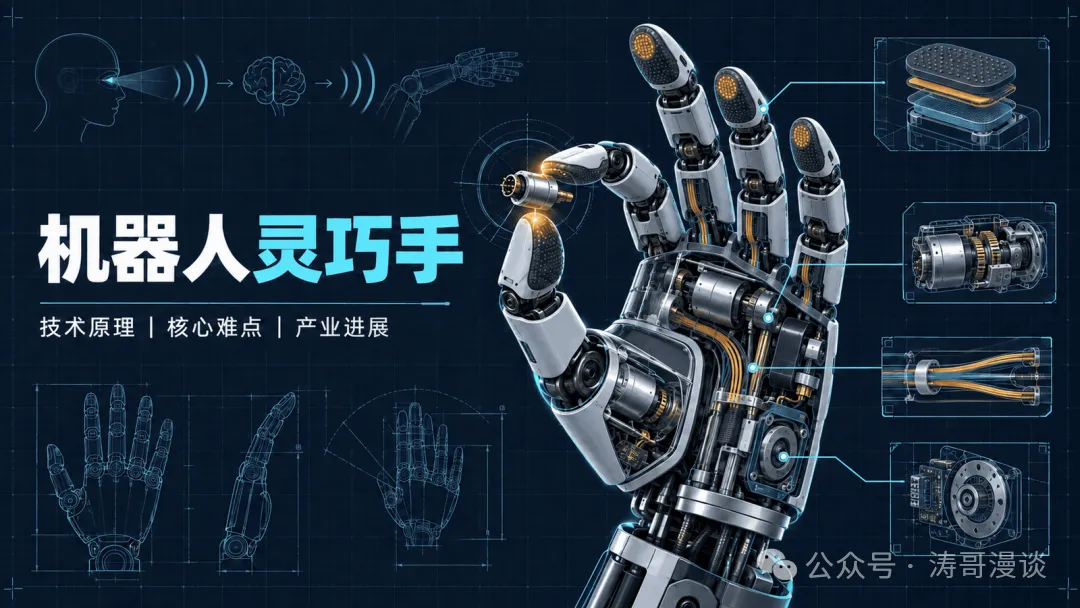
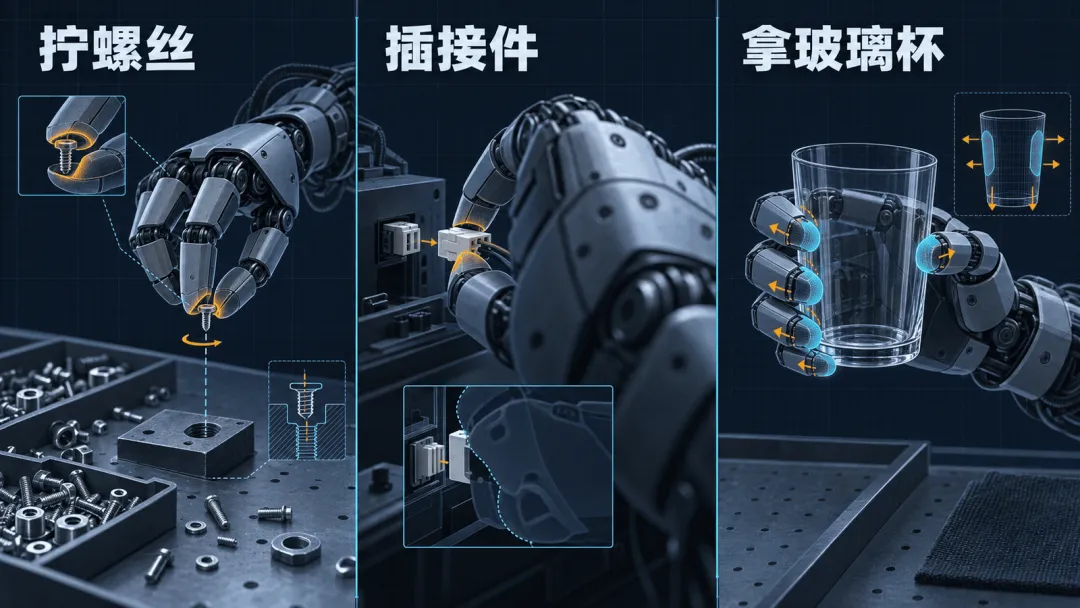
图 1|灵巧手把机构、驱动、触觉与控制压缩进接近人手的体积。 机器人已经会跑会跳,为什么拧一颗螺丝仍然很难 让机器人拿起纸箱并不稀奇。成熟的两指夹爪配合固定工装,早已能在工厂里快速、稳定地重复抓取。真正困难的是另一类任务:从混放零件中捏起一颗螺钉,调整它在手中的朝向,再把它送入被遮挡的孔位;一只手固定接插件,另一只手插线;握住电钻的同时扣动扳机;拿起玻璃杯而不捏碎,也不让它滑落。
图 2|螺钉重定向、遮挡下插接与易碎物抓握,都要求机器人持续改变接触关系。 |
| |||||||||||||||||||||||||

点击朱笔,直抒胸臆